很多上位机工程师第一次接触运动控制都会有个疑问:伺服轴到底是PLC在控,还是上位机在控?为什么有的设备上位机只能点个"启动"看状态,有的设备上位机却能直接拖动XYZ轴、画轨迹、改速度?这背后不是软件功能多少的区别,而是运动控制架构的根本差异。运动控制是工控软件里实时性要求最高、安全责任最重、也最容易出硬件事故的领域,上位机在其中扮演什么角色、能深入到哪一层,必须在项目方案阶段就想清楚。这篇文章把上位机参与运动控制的四种架构、核心概念、接口设计、实时性和安全边界一次讲透,最后给出按项目类型的选型决策。伺服参数整定和EtherCAT接线调试的细节之前专门写过,这里不再展开,重点放在上位机软件侧。
一、先厘清:运动控制到底由谁来做
一套运动控制系统的执行者永远是驱动器和电机,区别只在"谁来算轨迹、谁来发脉冲或总线指令"。传统方案是PLC加脉冲模块:PLC里写定位指令,高速脉冲口发脉冲加方向信号给伺服,上位机完全不碰运动,只通过通信读写PLC的状态字和目标位置。更高配的是专用运动控制器或带运动功能的中型PLC(如西门子1500T、三菱Q运动CPU、倍施CX系列),插补、电子齿轮、凸轮同步全部在控制器内完成,周期在1毫秒以内。
第三种是工控机加运动控制卡:卡上自带DSP或FPGA跑实时轨迹规划,上位机通过厂商SDK(如雷赛、固高、正运动的C#/C++库)下点位和参数,实时性由板卡保证,上位机负责调度和界面。第四种是PC-based软运动:工控机上跑实时内核或实时扩展,软件直接充当EtherCAT主站,用CODESYS SoftMotion、倍福TwinCAT、ACS或开源IgH/SOEM方案,上位机软件和运动引擎在同一台PC上。理解了这四种"大脑位置",就理解了为什么不同设备上位机能做的事差别巨大——能力不是界面写出来的,是架构分出来的。
二、四种架构对比:上位机参与深度逐级加深
第一种"纯监控型"最常见也最安全:运动逻辑100%在PLC里,上位机只做状态可视化、参数下发(速度、目标位置、配方)、报警和数据记录,写操作经过PLC联锁校验。优点是上位机崩溃不影响设备运动,开发门槛低,90%的标准自动化设备用这个分工最合理。第二种"命令触发型"中上位机进一步参与流程:多轴联动的动作序列由上位机按工艺编排,通过PLC约定的"命令字+参数区+握手应答"触发PLC执行一段封装好的运动,比如上位机下发"运动到第3个拍照位",PLC内部完成轴间配合并回状态,上位机拿到完成信号后再触发相机。
第三种"控制卡SDK型"常见于点胶、锁螺丝、飞针测试、激光打标这类轨迹由产品数据决定的专机:上位机直接调运动卡API做点位、直线圆弧插补,运动卡保证脉冲输出实时性,软件掌握全部工艺灵活性,换型就是换加工文件。第四种"软主站型"用于多轴高端装备、机器人、印刷包装等需要几十上百轴同步的场景,CODESYS/TwinCAT实时核承担调度,上位机(C#/Qt/C++)通过ADS、.NET组件或共享内存与实时核交互。四种架构没有高低之分,只有适配与否:让非实时Windows直接去抖伺服,是新手最容易犯的致命错误。
三、核心概念:轴、坐标系、回零、JOG与手轮
无论哪种架构,运动控制的词汇表是统一的。轴(Axis)是最小控制对象,有使能、去使能、复位、停止等标准操作,状态包括未使能、待机、运动中、回零中、报警等。单轴定位涉及目标位置、目标速度、加减速曲线(梯形或S曲线)、定位方式(相对/绝对)。每个项目绕不开的第一件事是回零(Homing):编码器上电后不知道机械原点,必须按约定模式(撞原点开关、限位加原点、Z相索引、绝对编码器记忆)建立坐标系,回零方式、速度、偏移量要在调试期固化到参数里。
JOG点动是手动模式的基础:按住按钮低速运动、松开即停,用于调机和故障恢复,工业规范要求JOG必须带使能前置条件和软件限速;高级点的设备接电子手轮,轴按手轮脉冲当量精细移动。多轴场合引入坐标系概念:直角坐标系XYZ、附加轴U(旋转)、工具坐标系和工件坐标系,轨迹编程在工件坐标系中完成,由系统根据标定参数变换到各轴,视觉引导运动时还要叠加坐标偏移补偿。上位机界面必须把这些概念准确暴露:轴状态字、实际位置/指令位置、实际速度、跟随误差、力矩、报警码一个都不能少,跟随误差和力矩是判断机械与调机问题的金钥匙。
四、插补与轨迹:直线圆弧、前瞻、G代码与飞拍
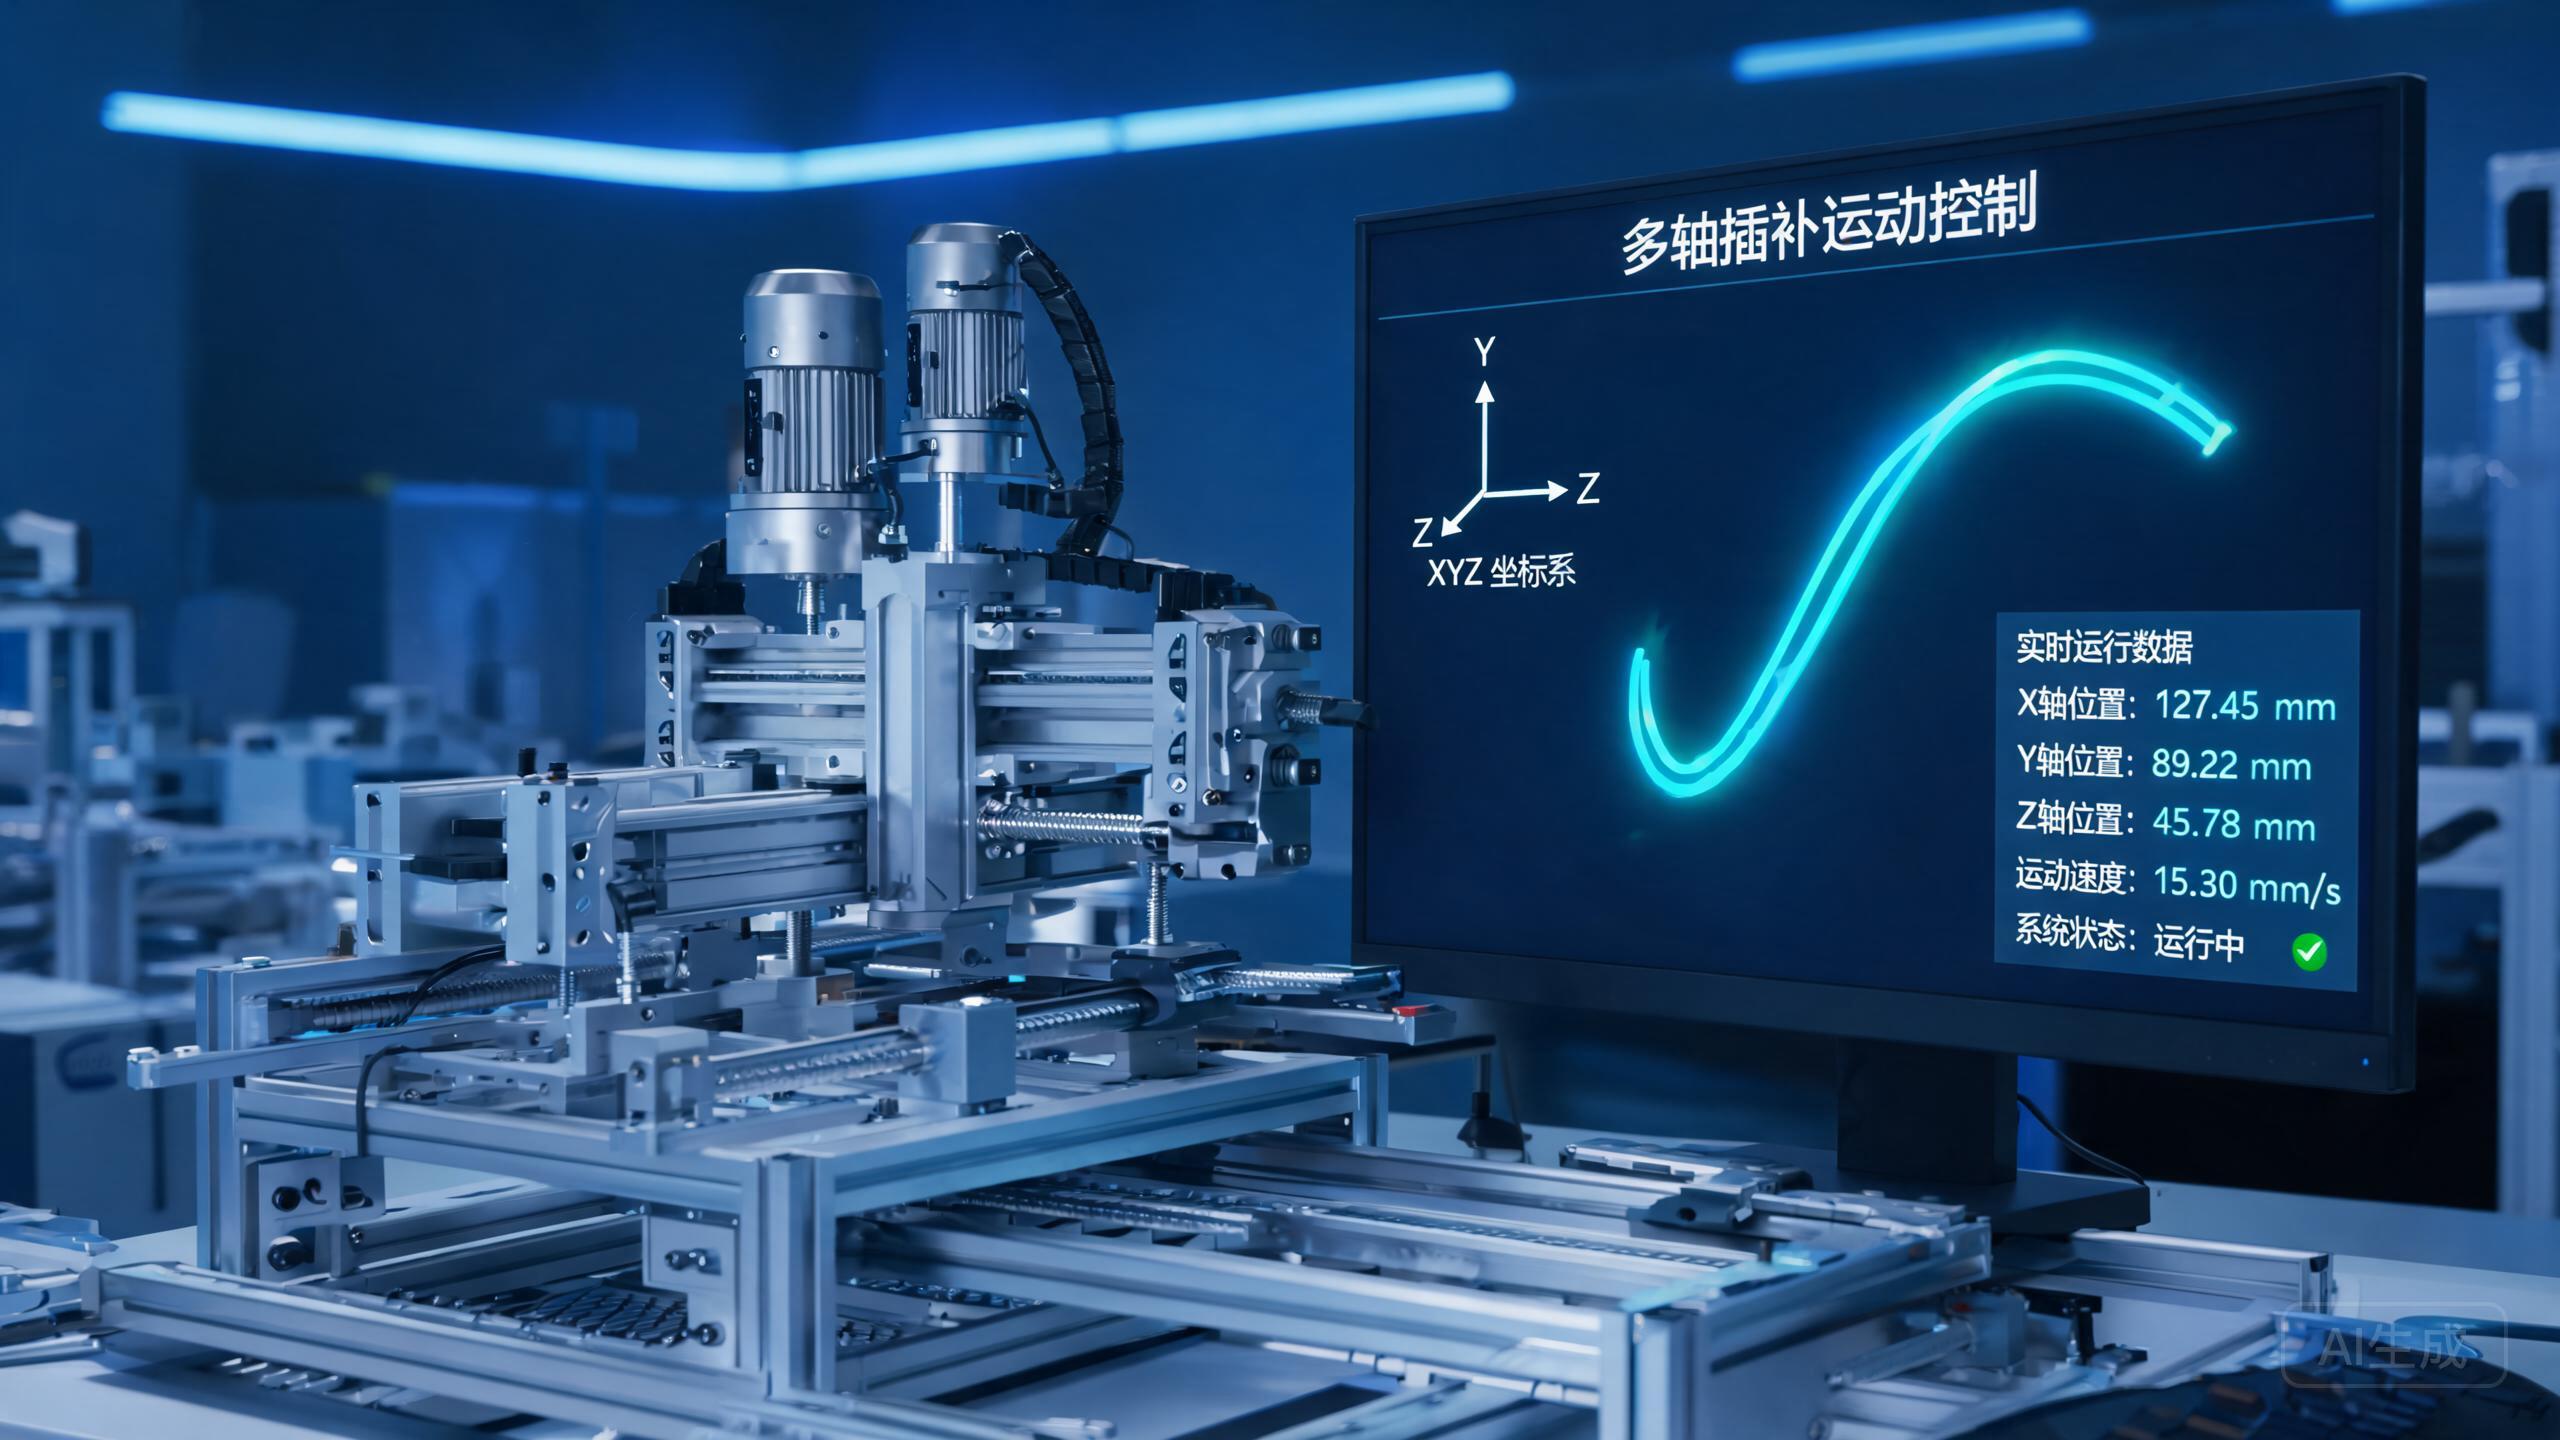
单轴点位只能做点到点运动,让多个轴"同时协调走出指定路径"靠的是插补。两轴直线插补让刀尖走XY平面的直线,圆弧插补走圆弧,三轴联动走出空间螺旋线。插补质量不只看能不能走到位,还看轮廓精度和节拍:密集小线段若每段都在端点减速再加速,轨迹会一顿一顿且效率极低,因此高端控制器都带速度前瞻(Look-ahead)——预读后续几十到几百段路径,在拐角处按允许误差自动规划通过速度,做到减速不停顿。
工艺数据的表达方式有两种流派:数控派用G代码,G00/G01/G02/G03点位、直线、顺圆、逆圆,上位机负责解析或直接把G代码文件送给运动引擎,点胶、切割、打磨设备普遍采用;专机派用动作表或自定义加工文件,每个动作含类型、坐标、速度、IO联动,上位机按行执行并与相机、气阀、测头信号配合。飞拍(运动中拍照)是上位机与运动配合的经典场景:轴运动到拍照窗口时硬件位置比较输出触发相机,避免停机拍照损失节拍,上位机要做的是轨迹规划时预留触发位置、拍照后按编码器锁存位置回填图像结果,这类功能通常必须借助运动控制卡或运动控制器的硬件锁存能力,纯软件轮询做不到微秒级精度。
五、上位机轴控接口怎么设计:状态机加命令队列
运动控制接口设计的第一原则是"命令异步化、状态轮询化"。新手常写出Jog方法里死循环等轴到位的代码,结果界面卡死、急停信号没人处理。规范的轴对象封装应当是:方法只负责投递命令(Enable、Home、MoveAbs、MoveJogStart、Stop),立即返回;后台有统一的运动状态刷新线程,按10到50毫秒周期读取所有轴的状态字、位置、速度并更新对象属性、发出状态变化事件;业务逻辑订阅"运动完成""报警发生""回零完成"等事件决定下一步。命令必须带序列号和握手:上位机写命令字和参数后置位触发位,控制器执行期间回忙标志,完成或失败后写结果字并清除,上位机确认后复位,防止命令重复执行。
多动作流程要用命令队列或状态机管理:一个工艺步由若干运动命令和等待条件组成,任一步失败、超时、急停都要能安全中止并提示,禁止用嵌套延时和标志位拼凑流程。位置和速度类参数下发前必须在上位机侧做软件边界校验:软限位、最大速度、工艺禁区,校验不过根本不投命令,控制器侧的硬校验是最后一道防线。接口层还要把"坐标系"和"轴"分开:业务层调用坐标系运动(MoveXY),由内部变换成具体轴命令,这样视觉补偿、旋转标定都有挂载点。最后,所有运动命令、参数修改、急停复位都要落审计日志——运动事故追责时,日志是唯一的现场。
六、实时性红线:Windows不是实时系统,软运动靠什么保证周期
普通Windows是抢占式通用系统,线程响应时间在几十微秒到几十毫秒之间波动,系统更新、杀毒扫描、DPC延迟随时插入,用它直接周期性给伺服发位置指令,结果就是指令间隔抖动、跟随误差变大甚至轴报警。这就是为什么纯监控和命令触发型架构最稳——周期任务在PLC或控制卡硬件里,Windows慢一点只影响界面刷新。如果项目确实需要PC-based软运动,工业上只有两条成熟路径:一是让实时任务跑在独立硬件上(控制卡的DSP/FPGA、外部实时控制器),上位机SDK只做非实时交互;二是给Windows加装实时扩展,如TwinCAT/RTX64/CODESYS RTE,它们把CPU核心隔离出来跑高优先级实时调度,普通Windows线程只在剩余核心运行。
软主站方案还要配套正确的硬件:Intel主流型号网卡做EtherCAT主站口(避开消费级和USB网卡)、在BIOS里关闭C-State节能和超线程按需调整、工控机选用通过实时性验证的型号、系统关闭自动更新和 Defender 全盘扫描。EtherCAT本身的分布式时钟可以让多轴同步抖动压到微秒级,但前提是主站周期稳定。评估团队是否玩得转软运动有个朴素标准:能否说清楚自己方案里"最坏情况下的周期抖动是多少、由谁保证、超时时驱动器如何进入安全状态"这三个问题,答不上来就退回PLC或控制卡方案。
七、安全边界:急停、限位、超力矩为什么必须硬件兜底
运动控制软件再完善,安全功能也绝不能只靠软件。工业规范要求安全链条独立于上位机甚至普通PLC逻辑:急停按钮、安全门、硬限位(正负方向行程开关)、伺服报警触点、安全继电器或安全PLC组成硬接线回路,触发时直接切断伺服使能或触发STO(安全扭矩关闭),这个动作不经过Windows、不经过通信、不经过应用程序判断。上位机里的"软件急停"和"软限位"只是使用便利和保护工艺的前置措施,绝不能当作安全装置。
上位机软件在安全体系中应承担的职责是:实时显示安全回路状态(急停是否拍下、哪个限位被压、哪个轴报警),安全链未闭合时禁止使能和启动;复位流程设计为"现场确认—报警复位—安全链复位—重新回零或续点"的引导式步骤,防止人员还在设备里时意外启动;碰撞、超力矩、跟随误差过大这类异常要分级处理,警告可记录,危险级必须联动停轴。多轴设备还要考虑重力轴(Z轴)断电抱闸的时序控制,由驱动器或控制器保证,上位机只做监控。一句话:运动控制项目验收时,客户和安全审计只会问一个问题——"上位机死机、蓝屏、网线断开时,设备会怎样?"正确答案永远是"停在安全状态"。
八、选型决策与开发路线:什么项目用什么方案
把决策标准讲透:普通装配、检测、上下料工作站,轴数少、动作固定、工艺以联锁为主,选PLC运动功能加纯监控或命令触发型上位机,成本低、好维护、验收风险小;点胶、锁付、焊接、激光、飞针等轨迹由产品数据驱动、换型频繁的专机,选工控机加运动控制卡,上位机用C#/Qt直接调SDK做轨迹和工艺,板卡保实时、软件保灵活;多轴协同、机器人、印刷、包装、锂电等高端装备,选CODESYS/TwinCAT软运动或专用运动控制器加多轴总线,上位机做配方、视觉、数据和调度;老旧脉冲设备改造,则优先在上位机侧补采集和可视化,不动原有控制体系。
上位机工程师的能力建设建议分三步走:先在纯监控型项目里吃透轴状态字、点表、回零与报警体系,能看懂伺服手册的控制模式和IO时序;再选一款主流运动控制卡做小工具,实操使能、JOG、回零、直线插补和G代码解析,理解命令队列与状态刷新;最后接触EtherCAT和CODESYS体系,补上总线、分布式时钟和安全回路知识。每一步都要在带真实电机的实验台或设备上学,运动控制是纸面文章最多、硬件面前露馅最快的方向,一个跟随误差曲线就能分辨新手和老手。如果你的项目涉及多轴专机、视觉引导运动或旧设备运动控制改造,需要有人帮忙做架构选型和风险评估,欢迎联系:免费咨询,或致电 13761638786,我们的团队可以从方案阶段介入,帮你避开实时性和安全上的坑。